
- Profile
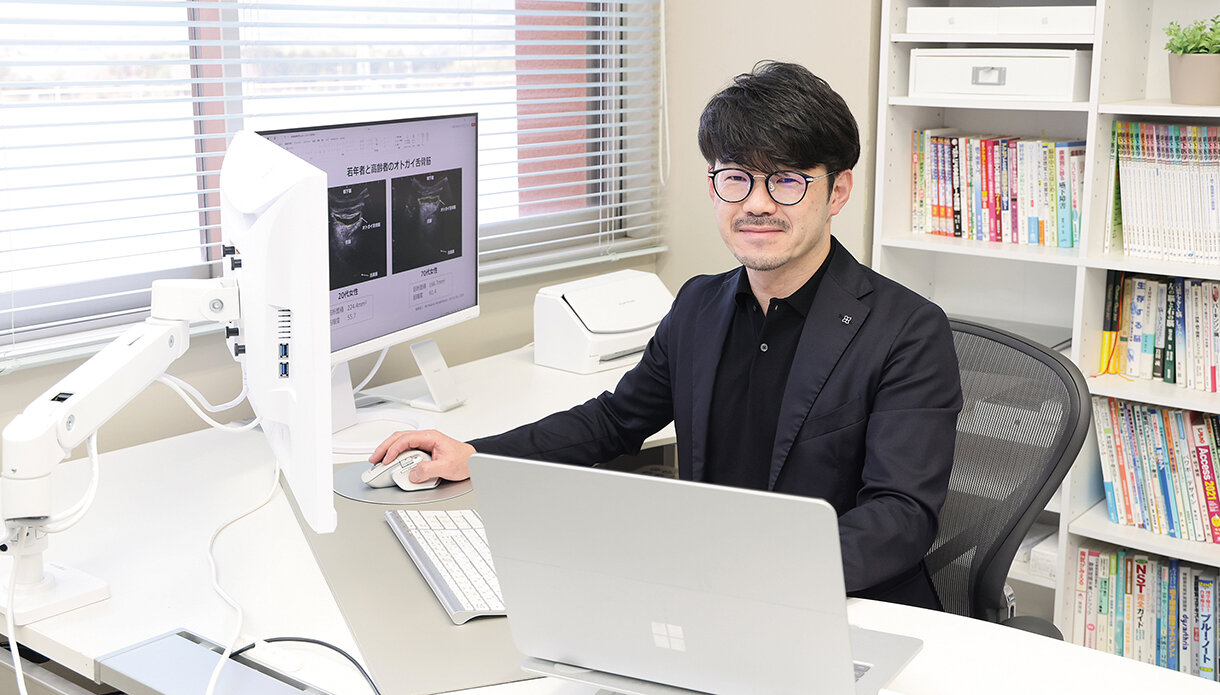
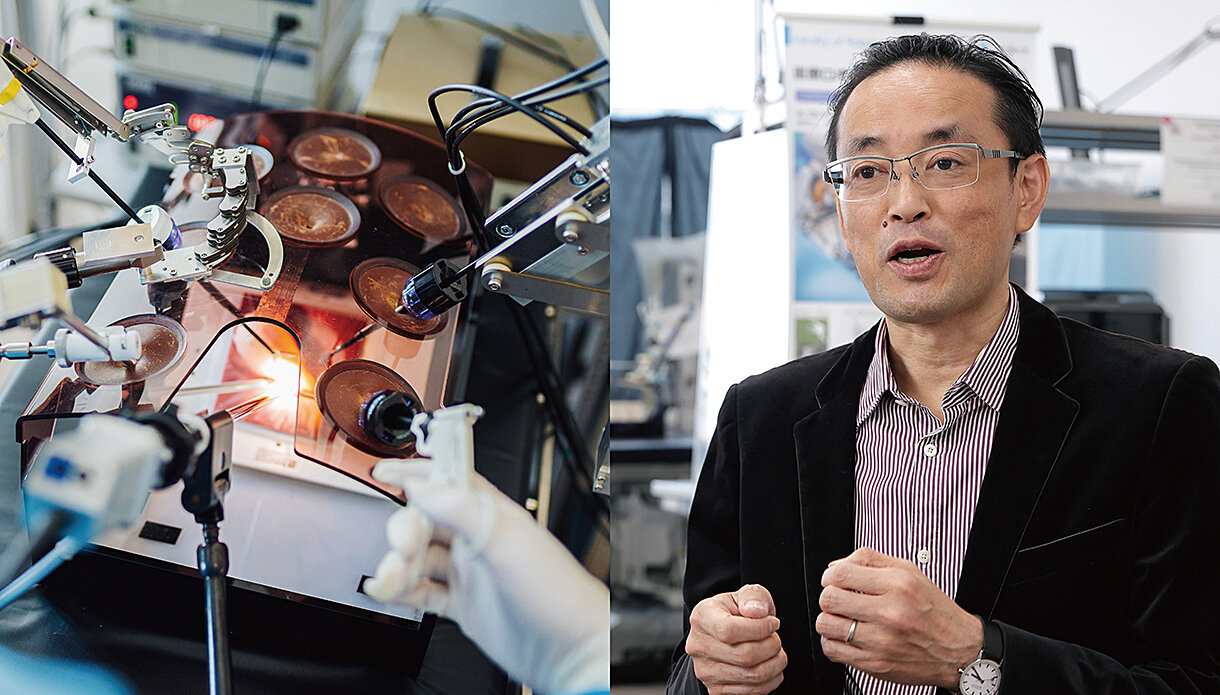
- 河合俊和于1996年毕业于神户大学工学部信息智能系统工程系。1998年,他在神户大学自然科学与技术研究生院获得信息智能系统工程硕士学位。2005年,他在大阪大学信息科学与技术研究生院获得生物信息工程博士学位。他曾先后在日立机械工程研究所担任研究员,在信州大学医学部担任神经外科实习医生,并在大阪工業大学大学医学部担任联合研究员。2007年,他成为大阪工业大学工学部生物医学工程系副教授,并自2017年起担任现职。他拥有工学博士学位,是岛根县人。
<工作方式改革><与医生共存协调><降低医疗费>
地方的医生不足问题日益严重,与城市地区的医疗差距也在加剧。即使城市医院有高技能的外科专家,在人口减少的农村地区,手术人员无法聚集,患者必须前往城市医院或等待医生上门手术。为了解决医疗差距我们采访了大阪工业大学机器人工程系的Toshikazu Kawai教授,他正在对医疗机器人进行研究,他希望“每个人都能接受最新的医疗”。
从阪神淡路大地震的经验“我想用工程来挽救我的生命”
在我的实验室里,我正在研究能够与医生共存和合作的手术助理机器人,并与医学·产学合作。在手术中,多名医生负责手术和助手,但我们的目标是能够通过机器人的支持由一名医生进行手术。如果一名医生能够处理它,我们认为它将导致解决各种问题,例如改革长期工作的外科医生的工作方式,支持医生严重短缺的区域医疗,降低医疗费用。
医疗相关研究的契机,是大学3年级经历的阪神淡路大地震。寄宿的神户市滩区的单间公寓毁了一半,身边很多人失去了生命。我开始意识到在工程领域挽救生命,我在大学四年级分配的实验室选择了一位正在研究假肢的老师。
就职后也希望从事对人有用的研究,因此决定从事面向脑神经外科的机器人开发。关于医疗保健,我是一个局外人,但我的老板送我“在现场学习”,我在大学的神经外科度过了一个月。每天,我都参加上午8时的会议 (医生参与讨论患者的状况和治疗政策) 并参加手术。在我找到工作之前,我不擅长看到血液,但是当我把它归结为工作时,我感到很奇怪。
了解医生使用的器具,专心地记下说的话和手的动作方法等。根据我们在该领域学到的知识,我们开发了一个机器人,经过动物实验和大学医院尸体的演示,我们能够通过医学,工业和学术界的合作,成功完成世界上第一个机器人辅助神经外科手术。之后,我们还开发了一种腹腔手术机器人,可以高精度地传达触觉。两个机器人都能够实现人手不可能的精细手术,但开发成本很高,并且没有被一般医院广泛使用。所以我决定搬到大学并研究手术助理机器人。
适用于良性疾病的小型廉价助手机器人
作为支持手术的机器人,在美国开发的“daVinci (达芬奇) 系统”很有名。主刀医生在远离患者的地方远程操作3根以上的手臂。主刀医生所在的地方是手术室,但是因为不在患者旁边做手术,所以医生自己的手指不需要消毒。机器人的运动是精细的,并且优于能够处理比由医生手动进行的内窥镜手术更困难的手术。然而,由于外科医生远离患者,很难注意到突然发生的变化,并且引入成本高达1亿单位,因此存在除大型医院之外难以处理的问题。
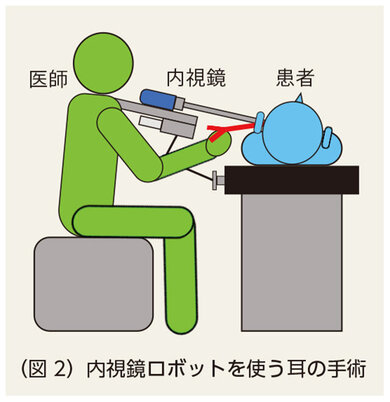
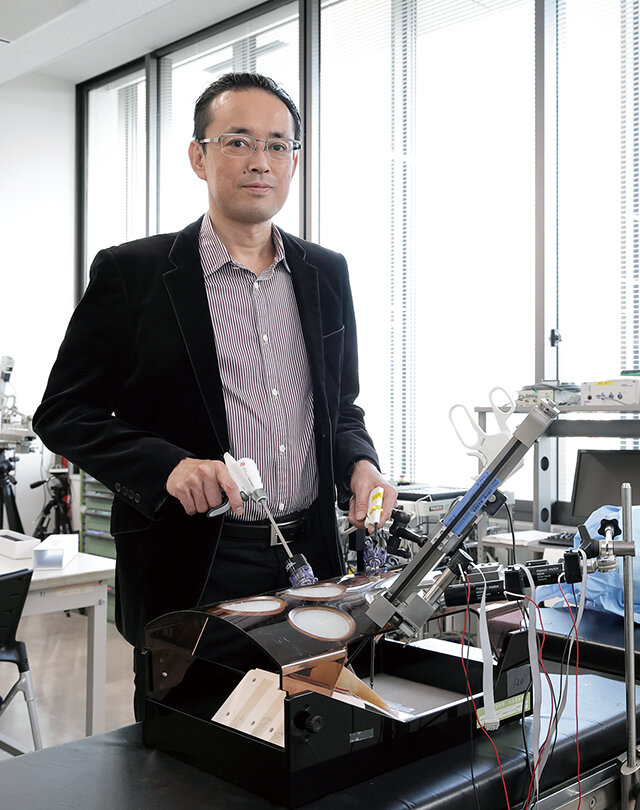
我们小组正在进行研究的手术助理机器人是一个无菌的地方,洗手并保持手部卫生的外科医生用双手握住手术工具,根据需要操作助理机器人的手臂。它是良性疾病的目标,因为它不能超越人类的技能,但由于患者在你面前,外科医生可以敏感地感知病情的变化,并且由于系统很小,它可以相对便宜地制造。目前正在开发的机器人包括钳子机器人(图1)和内窥镜机器人(图2)。
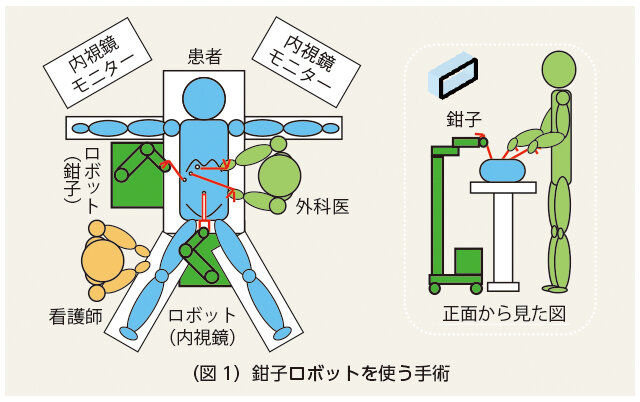
钳子是手术器具之一。是像剪刀一样的形状,用于夹住或压迫身体的器官和组织。为了干净地“完成”切割器官,必须用钳子从左右拉紧器官。通常由助理医生拉动,但如果外科医生使用机器人执行用钳子拉动的工作,则可以由一个人进行手术和助手。
根据脏器的牵引力、速度、精度、动作范围等,设计从以下观点出发。
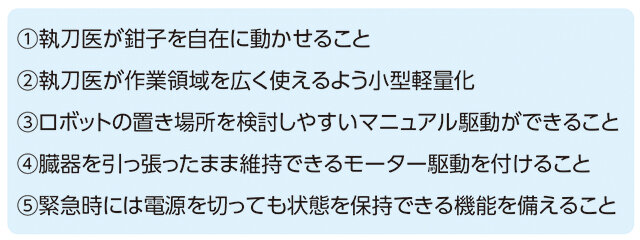
外科医生用手术器械分析手和脚的动作,看着监视器的头部等,并且可以用手的指尖操作的开关,以便在进行手术的同时容易地操作机器人,我们还开发了一种机制,允许您通过在脚上放置操作设备来控制操作。最初它的重量接近40~50公斤,但现在它已经变得紧凑,足以携带2公斤和1个人。
本研究与国立癌症研究中心东医院大肠外科,京都大学大学院医学研究科,东京女子医科大学高级生命医学科学研究所合作。
 来自Kawai教授的医疗机器人实验室
钳子机器人LODEM的演示
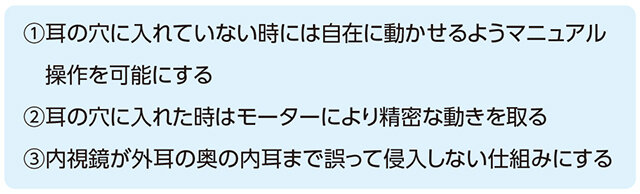
另一方面,内窥镜机器人是与神户大学医学院附属医院耳鼻咽喉/头颈外科和大阪大学基础工程研究生院的合作研究。目的是支援叫做“经外耳道内窥镜下耳科手术”的从耳孔插入内窥镜进行的手术。在传统的手术中,医生用左手拿着内窥镜从耳孔插入,在观察监视器上显示的图像的同时,通过内窥镜的间隙插入仪器。我们想让机器人拿着内窥镜,以便医生可以用双手操作。目前,在原型设计阶段,我们正在设计一个具有以下三点的系统。
现场一百次,珍惜枯萎的技术
开发手术助理机器人的难点在于将医生使用的单词转换为工程术语。虽然有手术的教科书,但很多部分都是根据实际积累病例掌握的经验值,即使用语言说明,也只是“想要用力拉伸,扩大手术视野”等感觉性的表达,很难将其转化为数值。另外,教科书上有关于主刀医生的动作的说明,但是关于助手的动作很多都没有涉及,所以大部分都是通过观察现场来学习。
告诉学生“现场一百次”。带着紧张感置身于医院,与每天面对生命的外科医生交流,从体验开始考虑。即使原型在实验室中移动,如果将其带到医院,也会出现问题并且需要时间进行调整并不罕见。对于学生来说,“简单易懂的东西是最好的”,不仅是最新的技术,而且“枯萎的技术也很重要”,已经使用了很长时间并且稳定性得到了支持。如果仅考虑性能方面,用于手术的机器人的开发可以及时用于工程实验,但如果您有多次倾听作为用户的医生的意见的经验,那么将来作为工程师非常有用我认为真正的力量将会附加。
目前开发的手术助手机器人适用于腹腔外科和耳鼻科,但我想进一步开发其他医疗部门也可以处理的机器人。医生分布不均、工作方式改革、少子化等围绕外科医生的状况变得严峻。随着手术助理机器人数量的增加,我希望居住在偏远岛屿和山区等农村地区的患者将来能够在家附近的医院进行手术。我们将继续从工程领域做出贡献,为无论出生在哪里,居住在哪里,医疗都得到保障的社会做出贡献。
点击此处查看数字小册子
 上一篇文章