
- Profile
-
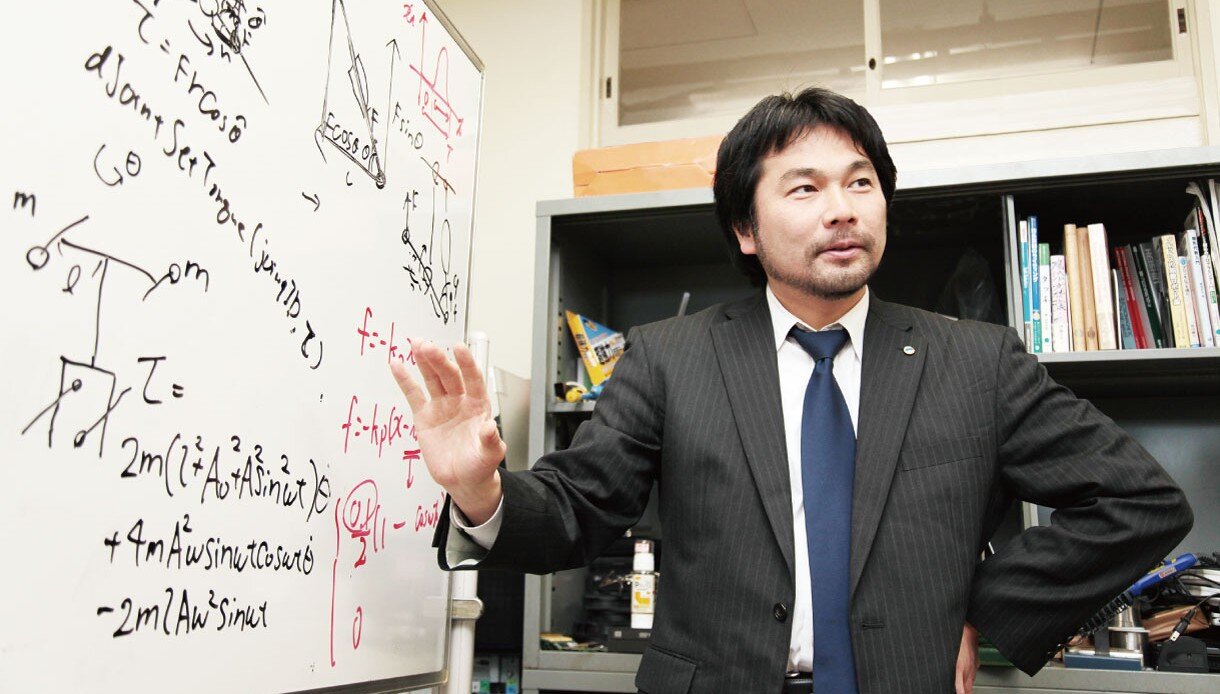
田熊 隆史副教授
高桥拓真于2001年获得京都大学信息学研究生院系统科学硕士学位。2006年,他在完成大阪大学工学研究生院智能功能工程博士课程后退学。之后,他曾在大阪大学担任特聘研究员,并于2008年成为大阪工業大学工业大学工学部电气电子系统工程系讲师。自2013年起,他一直担任现职。他拥有大阪大学工学博士学位,来自滋贺县。
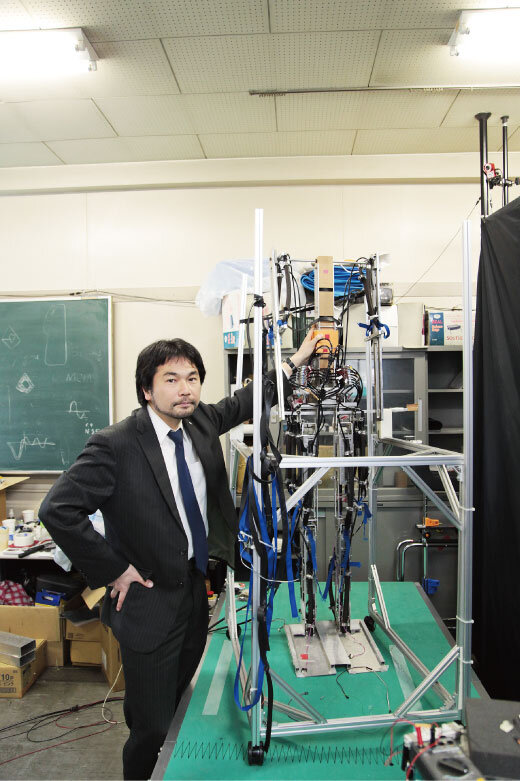
Taguma副教授和其他人的研究小组旨在开发一种机器人,通过使躯干 (身体的中心) 具有灵活的关节结构,可以自由地在双足步行和四足步行之间切换。传统机器人的躯干大多是刚性的,不灵活。然而,在作为动物躯干的脊柱中,椎骨和椎骨之间存在关节,当支撑人类头部时,它弯曲成S形,四足动物弯曲成直线或凸起以支撑内脏。到目前为止,感受到机器人肢体运动极限的副教授Taguma专注于连接肢体的躯干结构与动物等自由运动有很大关系。“在机器人开发中,重点仅放在肢体上,但我们假设如果我们将躯干部分模拟为动物并使其成为灵活的结构,肢体的运动将变得更加灵活”他说。
软机器人是近年来才开始受到关注的领域。“柔软意味着摇晃,从控制的角度来看它是“合法的”。这就是为什么大多数机器人都是由坚硬的材料制成的。”他说。此外,具有灵活躯干的机器人的发展仍然很少见,并且能够进行各种行走的机器人尚未在全球范围内实现。Taguma副教授已经证实,在先前的研究中,具有关节躯干的机器人中,步行的变化扩大,步行速度增加。在未来,我们的目标是通过改变躯干的特征,用单个机器人实现各种步行形式,我们正在努力建立躯干机构的设计指南。为此,研究团队与京都大学和大阪大学的两名研究人员分享身体活动计挂板外出行为晴雨表的角色,面对老年人的健康维护,各种躯干机制的原型和评估,2双和4我们将研究大猩猩和黑猩猩在步行之间切换的身体结构,并通过运动期间躯干机构机制的数学分析进行理论支持。
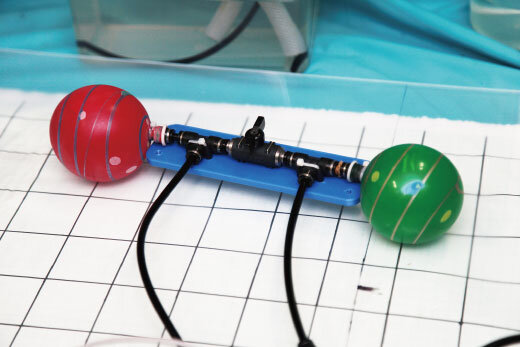
副教授Taguma从事独特的研究,例如使用橡胶气球的软机器人,即使它撞到障碍物也可以变形和前进。“我们的目标是通过挑战柔软度,制造出与人和动物具有相同运动能力的机器人”他说。
 上一篇文章